
논문
Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand
인간형 손의 손가락을 이동과 조작에 동시에 활용하는 모바일 매니퓰레이터 학습 프레임워크
논문이 다루는 내용
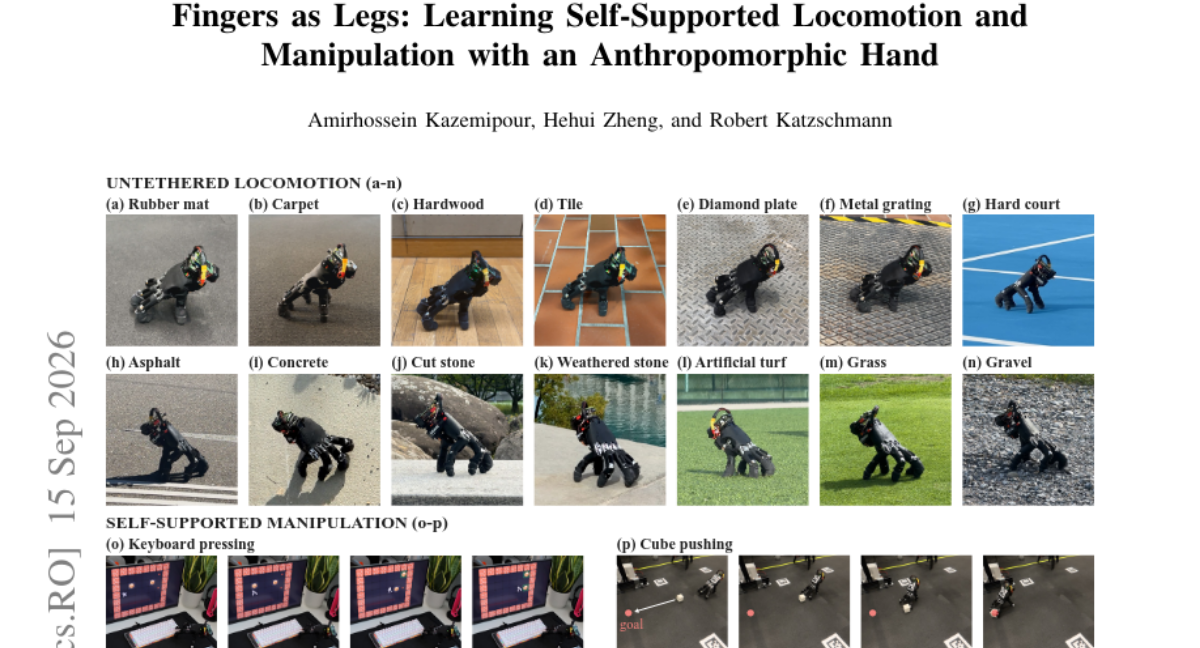
기존 로봇은 이동과 조작을 위한 메커니즘이 분리되어 있어 부피와 복잡성 문제가 존재합니다. 본 연구는 손가락을 다리처럼 사용하여 이동과 상호작용을 동시에 수행하는 인간형 손 로봇을 제안합니다. 하드웨어 측정값을 기반으로 캘리브레이션된 시뮬레이션 환경에서 강화학습을 통해 비대칭적인 손가락 구조를 고려한 정책을 학습시켰습니다. 실험 결과, 제안된 보상 체계는 기존 4족 보행용 보상보다 빠른 이동을 가능하게 했습니다. 하드웨어 실증을 통해 자립형 크롤링, 조향, 낙하 회복 및 물체 조작 능력을 입증했습니다. 이를 통해 별도의 이동 장치 없이도 이동과 조작이 가능한 컴팩트한 모바일 매니퓰레이터의 가능성을 보여주었습니다.
핵심 결과
-
이동과 조작을 하나의 손가락 메커니즘으로 통합한 설계
-
비대칭적 손가락 구조를 고려한 시뮬레이션 기반 강화학습 방법론
-
자립형 이동(Crawling)과 환경 상호작용(Manipulation)의 동시 수행
실무에서 볼 만한 점
하드웨어 설계의 복잡도를 줄이면서도 이동성과 작업성을 동시에 확보하는 로봇 제어 전략을 배울 수 있습니다.
읽을 때 확인할 점
-
비대칭적 액추에이터 구조를 가진 로봇의 RL 학습 환경 구축 실험
-
이동과 조작 보상 함수 간의 트레이드오프 최적화 연구
-
시뮬레이션-실제 간의 Sim-to-Real 간극 최소화 전략 적용