Embedding Physics Priors in Robot Learning: A Survey
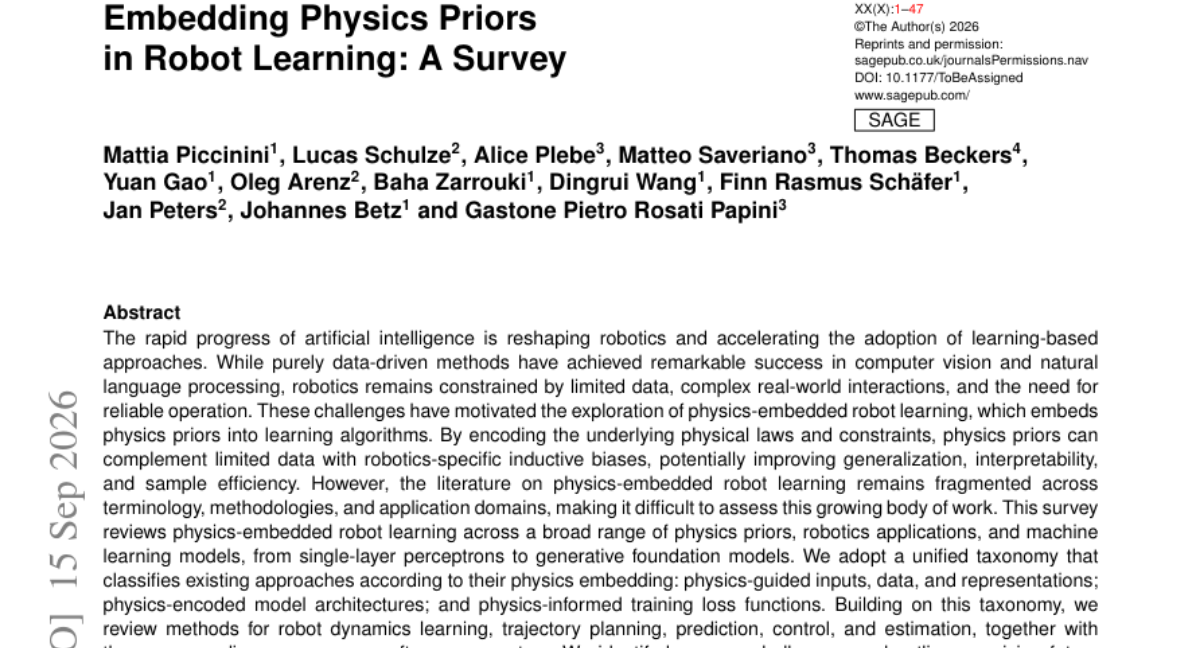
데이터 부족과 복잡한 물리 환경 문제를 해결하기 위해 물리 법칙을 학습 알고리즘에 통합하는 최신 연구 동향을 정리한 서베이 논문입니다.
논문이 다루는 내용
최근 AI의 발전으로 로봇 학습이 가속화되고 있으나, 데이터 부족과 실세계 상호작용의 복잡성으로 인해 순수 데이터 기반 방식은 한계가 있습니다. 이를 해결하기 위해 물리적 법칙과 제약 조건을 학습 알고리즘에 내재화하는 '물리 임베디드 로봇 학습'이 주목받고 있습니다. 본 논문은 파편화된 기존 연구들을 체계적으로 정리하기 위해 물리 가이드 입력, 모델 아키텍처, 손실 함수 기반의 통합 분류 체계를 제안합니다. 이 분류를 바탕으로 역학 학습, 경로 계획, 제어 등 다양한 로봇 응용 분야와 오픈소스 생태계를 검토합니다. 최종적으로 물리적 사전 지식이 데이터 기반 학습을 보완하여 더 일반화 가능하고 신뢰할 수 있는 로봇 시스템을 구축하는 핵심임을 강조합니다.
핵심 결과
-
물리적 사전 지식(Physics Priors)을 활용한 로봇 학습의 통합 분류 체계(Taxonomy) 제안
-
입력/데이터, 모델 아키텍처, 손실 함수로 구분되는 물리 임베딩 방법론 정리
-
역학 학습부터 제어, 예측에 이르는 광범위한 로봇 응용 분야 및 오픈소스 생태계 리뷰
실무에서 볼 만한 점
데이터 수집 비용이 큰 로봇 분야에서 물리 법칙을 활용해 샘플 효율성과 모델의 신뢰성을 높이는 실무적 전략을 수립하는 데 도움을 줍니다.
읽을 때 확인할 점
-
제안된 분류 체계를 바탕으로 현재 개발 중인 로봇 모델의 물리적 제약 조건 반영 여부 검토
-
기존 데이터 중심 모델에 물리 기반 손실 함수(Physics-informed loss)를 추가하여 성능 변화 관찰
-
논문에서 언급된 오픈소스 소프트웨어 생태계 도구들을 활용한 프로토타입 테스트