
WorldLine: Action-Driven Visual Simulation for Robotic Manipulation
이종 로봇 간의 제어 인터페이스를 통합하여 데이터 효율성과 물리적 정확도를 동시에 확보한 액션 기반 시각 시뮬레이터
논문이 다루는 내용
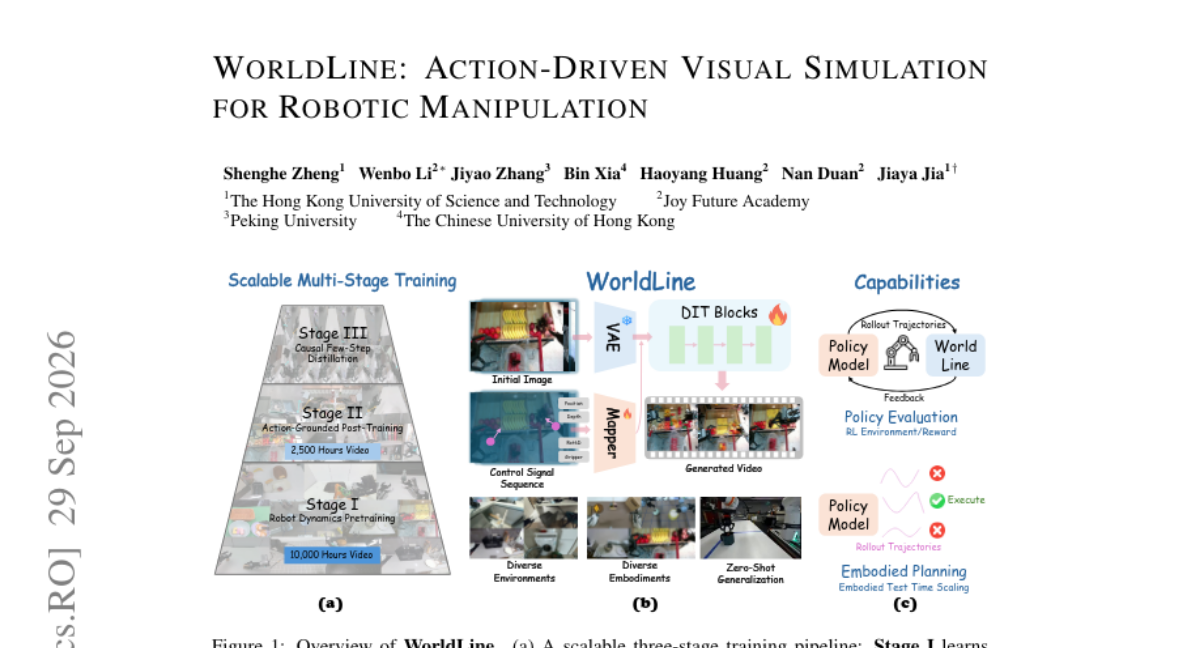
로봇 학습은 실제 환경에서의 데이터 수집 비용이 높으며, 기존 비디오 생성 모델은 시각적 그럴듯함에 치중해 정확한 액션 추종 능력이 부족한 문제가 있습니다. 또한 기존 액션 조건부 시뮬레이터는 특정 로봇에 종속된 데이터로 인해 범용성이 떨어집니다. 이를 해결하기 위해 WorldLine은 동역학 학습과 액션 접지(grounding)를 분리하여, 1만 시간 이상의 비디오와 다양한 로봇 데이터를 활용해 학습합니다. 이미지 공간 액션 표현을 통해 서로 다른 로봇 간의 제어 인터페이스를 공유하며, 관계적 정규화를 통해 상호작용에 민감한 예측 성능을 높였습니다. 실험 결과, WorldLine은 높은 시각적 품질과 로봇 동작 일치성을 유지하며, 직접 정책 실행 대비 높은 작업 성공률을 달성했습니다.
핵심 결과
-
동역학 학습과 이종 로봇 액션 접지의 분리를 통한 범용성 확보
-
이미지 공간 액션 표현(Image-space action representation)을 통한 제어 인터페이스 통합
-
실패 사례를 포함한 학습과 관계적 정규화를 통한 정교한 상호작용 예측
실무에서 볼 만한 점
로봇 하드웨어가 바뀌더라도 기존에 학습된 물리 엔진/시뮬레이터 모델을 재사용할 수 있는 확장성 있는 시각 시뮬레이션 프레임워크를 제공합니다.
읽을 때 확인할 점
-
제공된 데이터셋을 활용하여 다양한 로봇 엔드이펙터 환경에서의 시뮬레이션 정확도 테스트
-
이미지 공간 액션 표현이 복잡한 물체 조작 시 어떻게 작동하는지 검증
-
기존의 물리 엔진 기반 시뮬레이션과 WorldLine의 Rollout 결과 비교 실험