
CrossBFM: Distilling a Shared Latent Behavior Space Across Humanoid Embodiments
서로 다른 휴머노이드 로봇 간에 호환 가능한 공통 행동 잠재 공간(Latent Space)을 효율적으로 학습하는 프레임워크
논문이 다루는 내용
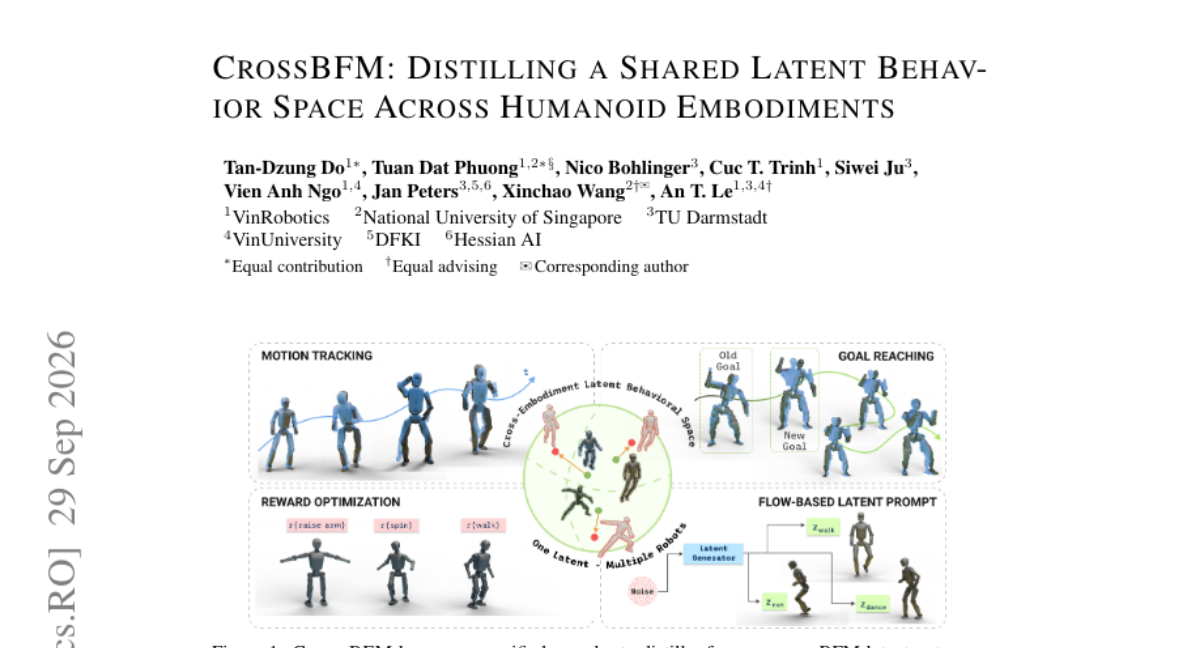
기존의 행동 파운데이션 모델(BFM)은 로봇마다 개별적인 잠재 공간을 생성하여 로봇 간 전이가 어렵고 학습 비용이 매우 높다는 문제가 있었습니다. 본 논문은 서로 다른 신체 구조를 가진 로봇들이 공통된 행동 공간을 공유할 수 있도록 하는 CrossBFs를 제안합니다. 리타겟팅 기술을 활용해 로봇별 파라미터 없이 통합 인코더를 설계하여, 단 1시간 미만의 GPU 학습으로 여러 로봇의 행동 공간을 동시에 증류(Distillation)합니다. 이렇게 생성된 잠재 공간은 PPO 기반의 트래커를 통해 전신 제어로 변환됩니다. 실험 결과, 제안된 방식은 모션 트래킹, 목표 도달, 보상 최적화 등 다양한 프롬프트 모드에서 높은 성능을 보였으며 미학습 로봇에 대해서도 우수한 일반화 성능을 입증했습니다.
핵심 결과
-
로봇 신체 구조(Embodiment)에 구애받지 않는 통합된 행동 잠재 공간 구축
-
리타겟팅 기반의 통합 인코더를 통한 초고속(1시간 미만) 학습 및 효율적인 지식 증류
-
모션 트래킹, 포즈 도달, 보상 최적화 등 다양한 프롬프트에 대한 강력한 전이 성능
실무에서 볼 만한 점
로봇 하드웨어가 바뀔 때마다 처음부터 다시 학습할 필요 없이, 학습된 행동 공간을 새로운 로봇에 즉시 이식할 수 있는 효율적인 워크플로우를 제공합니다.
읽을 때 확인할 점
-
제공된 리타겟팅 데이터셋을 활용하여 서로 다른 DOF를 가진 로봇 모델 간의 전이 성능 테스트
-
소량의 모션 코퍼스만 사용했을 때의 성능 저하 폭(5% 내외) 확인 및 데이터 효율성 검증
-
실제 로봇 하드웨어에 적용 시 제어 루프 지연 시간 및 안정성 테스트