
논문
Systematically Exploring the Capabilities of GPT-6 Astra as Embodied Policies
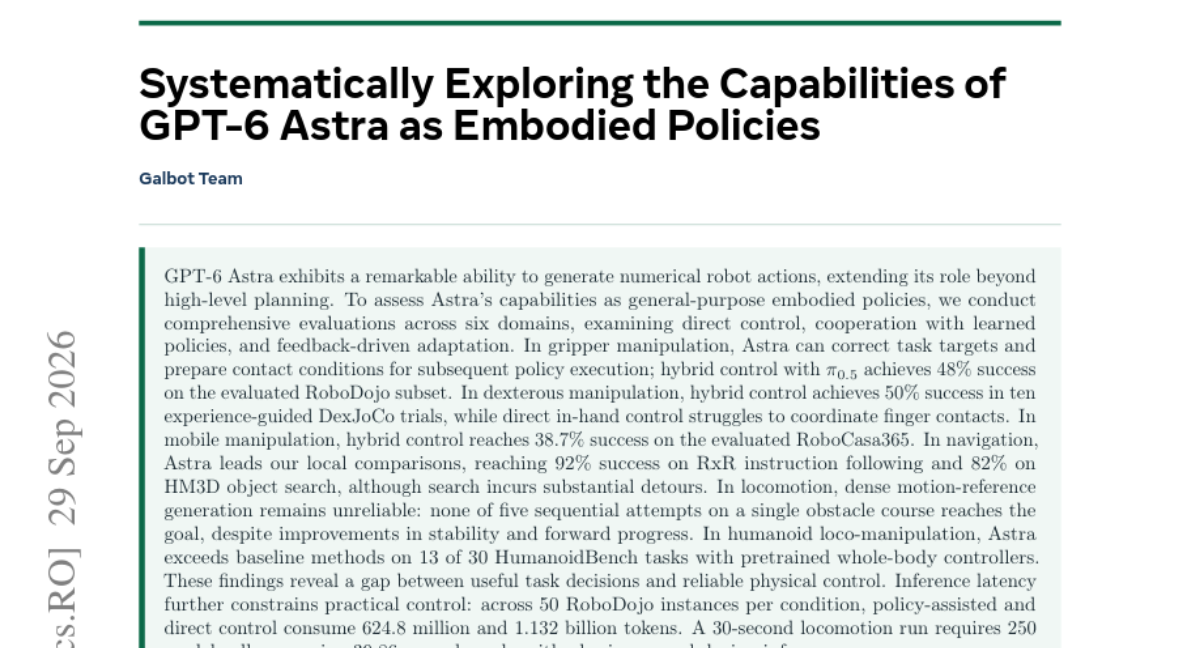
GPT-6 Astra의 로봇 제어 능력을 다각도로 검증하여, 고수준 계획과 저수준 물리 제어 사이의 간극을 확인한 연구
논문이 다루는 내용
최근 GPT-6 Astra는 단순 계획을 넘어 수치적 로봇 액션을 생성하는 능력을 보여주고 있습니다. 본 연구는 Astra를 범용 임바디드 정책(Embodied Policy)으로 평가하기 위해 조작, 이동, 내비게이션 등 6개 도메인에서 포괄적인 실험을 진행했습니다. 실험 결과, Astra는 작업 목표 수정 및 환경 준비에는 강점을 보였으나, 정교한 손가락 제어나 연속적인 이동 제어에서는 한계를 나타냈습니다. 특히 하이브리드 제어 방식은 특정 작업에서 성과를 냈지만, 직접적인 물리 제어는 신뢰도가 낮았습니다. 결과적으로 유용한 작업 결정 능력과 안정적인 물리적 제어 사이의 격차가 확인되었습니다.
핵심 결과
-
6개 도메인(조작, 내비게이션, 이동 등)에서의 범용 임바디드 정책 성능 검증
-
고수준 작업 결정과 저수준 물리 제어 간의 성능 격차 확인
-
추론 지연 시간(Inference Latency)이 실시간 물리 제어에 미치는 제약 분석
실무에서 볼 만한 점
LLM 기반 에이전트가 실제 물리 환경에서 동작할 때, 계획(Planning)과 제어(Control)를 어떻게 결합해야 하는지에 대한 실무적 가이드라인을 제공합니다.
읽을 때 확인할 점
-
LLM의 계획과 기존 RL 정책 간의 하이브리드 제어 구조 설계 실험
-
추론 지연 시간을 고려한 비동기식/중단 가능한 로봇 제어 루프 구현
-
고수준 명령을 저수준 액션으로 변환하는 데 필요한 토큰 효율성 최적화 테스트