
TERRA: Terrain-Aware Reconstruction, Retargeting and Control for Musculoskeletal Locomotion
지형 정보가 없는 모션 데이터로부터 지형 적응형 근골격 로코모션 제어를 가능하게 하는 엔드투엔드 파이프라인 제안
논문이 다루는 내용
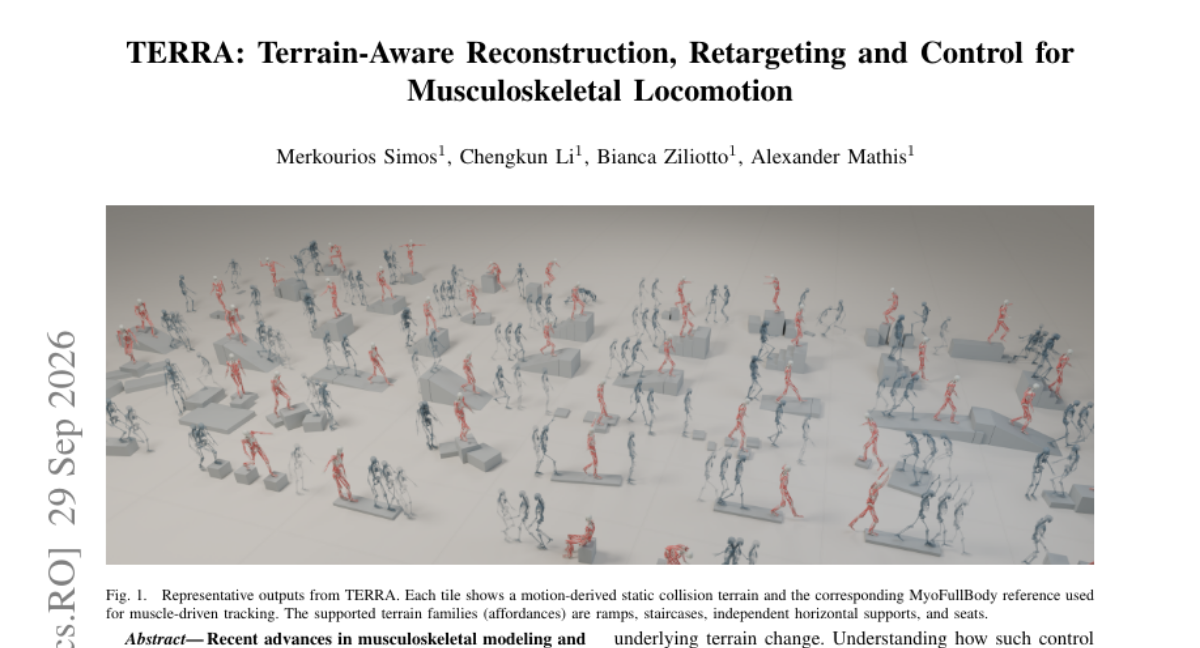
최근 근골격 모델링과 강화학습의 발전으로 복잡한 동작 재현이 가능해졌으나, 지형 데이터 부족과 복잡한 신체로의 리타겟팅 문제로 인해 평지 위주의 연구에 머물러 있었습니다. 본 논문은 TERRA라는 지형 인지형 리타겟팅 및 제어 파이프라인을 제안합니다. TERRA는 운동학적 궤적만으로 지형 사전 정보와 접촉 추정치를 결합하여 작업에 필요한 지형 기하 구조를 복원합니다. 또한 해부학적 구조, 건(tendon) 연속성, 접촉 제약 조건을 고려하여 리타겟팅을 수행합니다. 이를 통해 5개의 데이터셋에서 추출한 모션-지형 쌍을 활용하여 단일 근골격 제어 정책을 학습시켰습니다. 실험 결과, TERRA는 지형 정확도를 높이고 해부학적 위반을 줄이며 다양한 지형에서 높은 작업 성공률을 달성했습니다.
핵심 결과
-
지형 정보가 없는 모션 데이터에서 지형 기하 구조를 복원하는 알고리즘 개발
-
해부학적 제약 및 건 연속성을 고려한 정교한 근골격 리타겟팅 기술
-
다양한 지형 환경에 대응 가능한 단일 근골격 제어 정책 학습 프레임워크
실무에서 볼 만한 점
지형 정보가 결합되지 않은 기존 모션 캡처 데이터를 활용해 복잡한 지형에서도 동작 가능한 로봇/에이전트 모델을 구축할 수 있는 실용적인 경로를 제시합니다.
읽을 때 확인할 점
-
제공된 데이터셋을 활용하여 지형 복원 알고리즘의 정확도 검증
-
다양한 해부학적 구조를 가진 에이전트에 대한 리타겟팅 안정성 테스트
-
강화학습 환경에서의 지형 변화에 따른 제어 정책의 강건성 실험