
논문
DyRAD: Radar Novel View Synthesis for Dynamic Driving Scenes
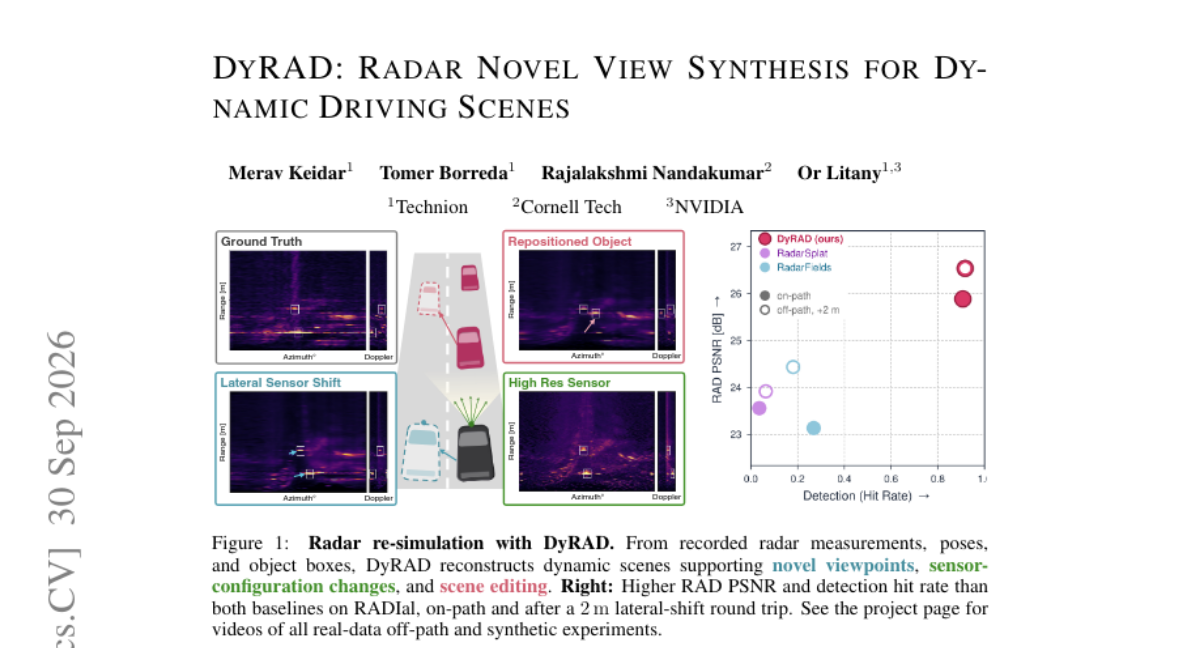
레이더의 도플러(Doppler) 특성을 활용하여 동적 주행 장면의 3D 재구성 및 새로운 시점 합성을 가능하게 하는 DyRAD 프레임워크
핵심 결과
-
정적 배경과 움직이는 동적 객체를 분리하여 도플러(Doppler) 정보를 포함한 완전한 RAD 텐서 렌더링
-
분석적 PSF(Point-Spread Function)를 도입하여 센서 신호 확산 문제를 해결하고 기하 구조와 분리
-
객체 트랙 정보를 도플러 정보와 결합하여 정밀한 동적 장면 재구성 및 제로샷 센서 설정 전이 가능
실무에서 볼 만한 점
레이더 데이터를 활용한 고정밀 시뮬레이션 환경 구축 시, 센서 하드웨어 사양이 바뀌어도 재학습 없이 시점을 변경할 수 있는 기술적 토대를 제공합니다.
읽을 때 확인할 점
-
제시된 PSF 기반 렌더링 방식이 실제 레이더 데이터의 노이즈를 얼마나 효과적으로 억제하는지 검증
-
동적 객체의 속도 정보가 급격히 변하는 시나리오에서의 재구성 안정성 테스트
-
다양한 센서 사양(Antenna, Resolution 등) 변경 시 제로샷 전이 성능 측정